Système de guidage de bande utilisé efficacement pour le contrôle de la position du bord
Le système de guidage de bande permet un contrôle continu et précis de la position des bords de divers matériaux en bobine dans différents processus de fabrication, garantissant ainsi que le matériau ne dévie pas de sa position correcte et minimisant les déchets et les temps d'arrêt.
Quelles sont les causes des décalages d'accélération dans le processus de contrôle de la position du bord ?
L'un des écarts de position de bord les plus problématiques est connu sous le nom de décalage d'accélération ou de rampe. Lorsque la vitesse de la machine augmente ou diminue, la bande se déplace latéralement. La vitesse de déplacement est généralement maximale en haut et en bas de la différence de vitesse, plutôt que sur la rampe elle-même. Malheureusement, le terme « décalage d'accélération » ne reflète pas la véritable nature du mouvement de bord. En réalité, la bande n'a aucune indication de sa propre vitesse de déplacement.
Par conséquent, chaque rouleau ou élément en contact avec la bande contribue également à son guidage. La trajectoire de la bande, en revanche, demeure constante si le rouleau est immobile et que la traction est continue. Cela ne signifie pas pour autant que le parcours est linéaire. La bande serpente évidemment à travers la machine, conformément aux lois de la manipulation des bandes. Autrement dit, sa trajectoire reste, dans l'ensemble, régulière.
Cependant, si le Web passe d'un suivi complet à un suivi partiel, sa trajectoire se modifiera légèrement en conséquence. Ce changement de comportement sera subtil et difficile à détecter par les méthodes d'observation et de mesure traditionnelles. Néanmoins, il entraînera une modification de la trajectoire du Web.
Pourquoi choisir un système de guidage par bande pour le contrôle de la position des bords ?
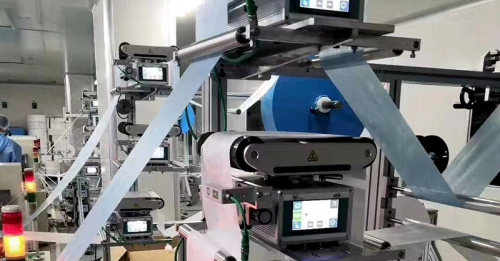
Le système de guidage automatique de la bande est composé de plusieurs éléments, notamment une carte de contrôle de correction, un contrôleur de correction, un contrôleur et un actionneur. Un capteur photoélectrique détecte les écarts de bord ou de ligne et transmet sans fil les données à la carte de contrôle photoélectrique pour traitement. Il envoie également un signal de commande à l'actionneur électromécanique. Cet actionneur, aussi appelé moteur électrique, corrige l'écart de la bande enroulée pendant le fonctionnement afin de garantir un mouvement linéaire uniforme. Il assure l'alignement des bords pour éviter tout écart de la bande étanche enroulée durant le processus de production et de transformation, et garantit un fonctionnement précis et stable de cette bande grâce à la machine de rebobinage à compartiments séparés.
Comment fonctionne le système de guidage Web ?
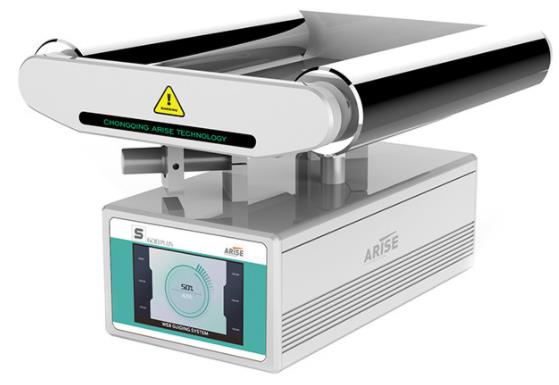
Un système de guidage de bande comprend un capteur, un actionneur et un contrôleur . Tout détecteur capable de repérer avec précision les bords d'une bande peut servir de capteur. Les capteurs pneumatiques (bandes non poreuses), photoélectriques (bandes opaques) et à rouleaux sont les plus courants (bandes épaisses). Au niveau du capteur de bord, la bande doit être plane (sans enroulement) et stable (sans flottement). C'est pourquoi, entre autres, le capteur est souvent placé près d'un rouleau. La bande peut être guidée vers le bord avant, le bord arrière ou le centre si deux capteurs sont utilisés.
Le signal du capteur est transmis à un contrôleur, qui envoie une commande de mouvement à l'actionneur. Si le gain du contrôleur est trop faible, la réponse du guide sera lente et sa correction laborieuse. Si le gain du contrôleur est trop élevé, le guide chauffera et dépassera sa position initiale, ce qui peut même entraîner une instabilité. Pour les petits ensembles, l'actionneur peut être un moteur pas à pas et une vis à billes, tandis que pour les ensembles plus grands, il peut s'agir d'un vérin hydraulique. Pour un fonctionnement réactif, l'actionneur et le châssis doivent être rigides.